
ENCY Hyper ya se puede probar desde el navegador: descubre las novedades.
Ahora puedes explorar Hyper sin necesidad de instalar ningún software. Las últimas actualizaciones también te ofrecen más formas de programar las trayectorias del robot, ajustar con precisión las operaciones de pulido y trabajar con los equipos en el taller.
ENCY Hyper es una plataforma de programación visual para robots industriales. Ingenieros y operarios pueden diseñar una celda robótica, crear y probar su programa en simulación, y luego conectarse al robot físico para ejecutar y perfeccionar ese mismo programa en la planta de producción. La versión web ofrece una introducción práctica a este entorno de trabajo.
Define las trayectorias directamente sobre la pieza.
Para algunos trabajos, la forma más sencilla de definir una trayectoria es directamente sobre la pieza. Al programar una soldadura, un cordón adhesivo o una pasada de pulido, Puedes registrar las posiciones reales del robot. Utilice el panel de programación o guíe el brazo manualmente si el robot lo permite, añadiendo puntos de referencia a medida que avanza por la junta o el contorno.
Para un cordón de soldadura más largo, seleccione Grabar trayectoria y trace la junta. Hyper registra un punto cada vez que la herramienta recorre una distancia determinada, lo que le permite guiarla en un movimiento continuo.
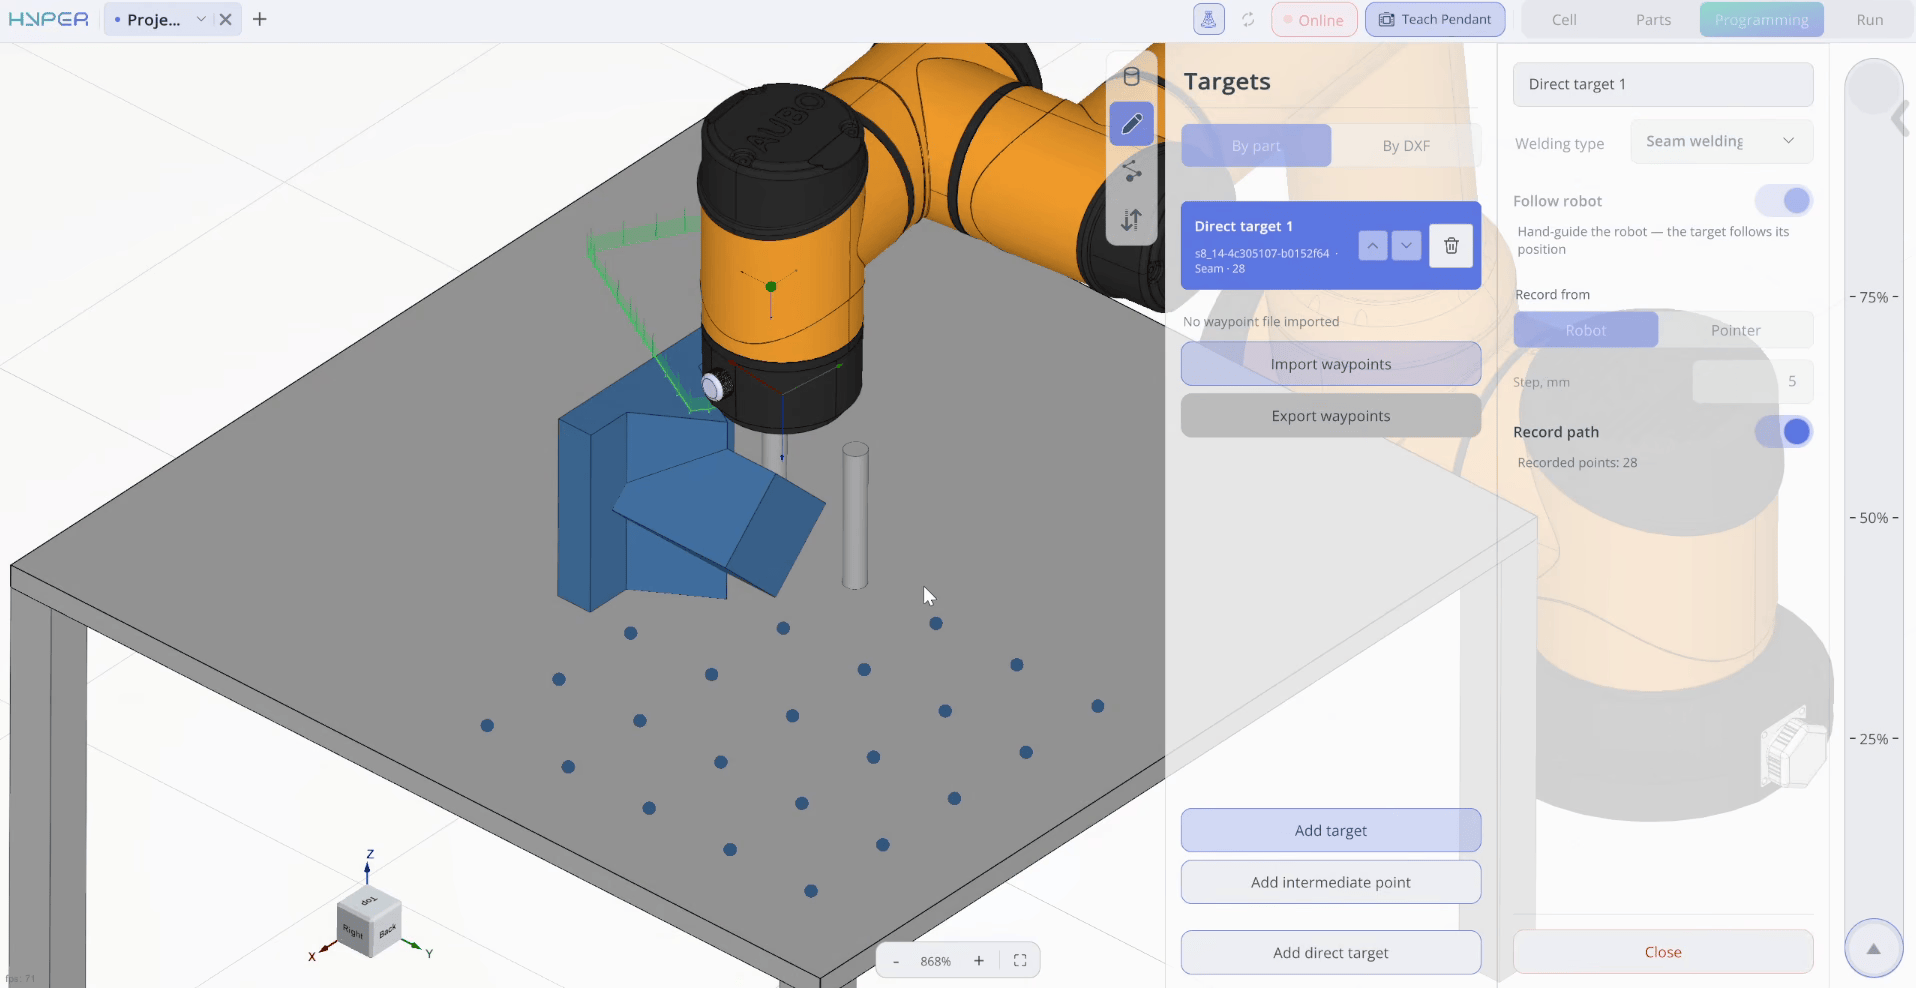
Un puntero 3D conectado permite capturar puntos individuales o transmitir coordenadas directamente desde la pieza sin mover el robot. También se puede guardar un conjunto de puntos y reutilizarlo en otro comando. Por ejemplo, si un cordón adhesivo sigue la misma ruta que una soldadura, no es necesario programarlo dos veces.
Ajustar con precisión el proceso de pulido
Una vez que hayas configurado la trayectoria, puedes modificar la forma en que la herramienta trabaja sobre la superficie. El comando Pulido te permite ajustar el ángulo de la herramienta, la configuración de contacto, el ancho de pulido y el número de pasadas. Cambia entre patrones en zigzag y circulares, o añade otra pasada sin volver a trazar la pieza.


La guía de programación Hyper muestra cómo se integran los comandos de soldadura, dispensación de adhesivos y pulido en un programa de robot.
Control más fluido, navegación más sencilla
La integración actualizada con el controlador ESTUN ofrece un movimiento más fluido al controlar el robot desde la interfaz del panel de control de Hyper. El equipo probó los cambios en un robot físico.

En la vista 3D, el zoom se centra en el punto bajo el cursor y la cámara se detiene en cuanto dejas de moverla. Esto facilita el paso de una vista general a los detalles que deseas inspeccionar. Otras novedades incluyen un encabezado de ventana único, un botón de Inicio, una forma más sencilla de iniciar un proyecto y ajustes de visualización predeterminados revisados.
Prueba Hyper en tu navegador →
¿Quieres utilizar ENCY Hyper con tus robots industriales?
En Mecdata te ayudamos a conocer las posibilidades de ENCY Hyper y evaluar su aplicación en tus procesos de soldadura, pulido y automatización industrial.
Solicita una demostración o consúltanos tus necesidades.


