
De un escaneado 3D a una
escultura de 1 metro con

Descubre cómo digitalizamos una mano, preparamos su geometría en Rhino y programamos un robot KUKA con ENCY Robot para fabricar una escultura de un metro de altura en poliestireno.
Fase 1: Escaneado 3D de alta precisión con 3DeVok
El punto de partida de este proyecto fue la digitalización en tres dimensiones de la escultura original de la mano. Para capturar con máxima resolución cada volumen, pliegue y detalle anatómico, utilizamos el escáner 3D de la marca 3DeVok, de la cual somos distribuidores oficiales en España.
En este primer paso del flujo de trabajo, obtenemos una malla poligonal limpia y fiel al modelo real, lo que nos proporciona la base geométrica necesaria para el posterior modelado en Rhino y la preparación de trayectorias con ENCY Robot.

Fase 2: Preparación y adaptaciones CAD en Rhino

Tras obtener la malla digital inicial con el escáner 3DeVok, el siguiente paso crucial es la preparación geométrica y el modelado en Rhino.
En este vídeo mostramos cómo abordamos la adaptación del modelo tridimensional para garantizar una transición perfecta desde el diseño digital hacia la fabricación robotizada:
Fase 3: Programación de trayectorias y simulación con ENCY Robot

Fase 4: Mecanizado real y fresado final con el robot KUKA
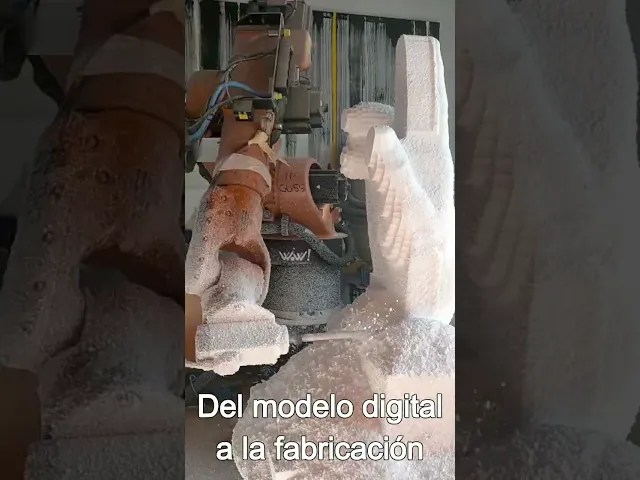
Tras la validación virtual en ENCY Robot, llega el momento decisivo: la ejecución física en el taller. En este vídeo mostramos el proceso completo de fresado de la escultura de la mano a escala real (1 metro de altura) utilizando nuestro brazo robótico KUKA.
En esta última fase del proyecto comprobamos los resultados de todo el flujo de trabajo digital:
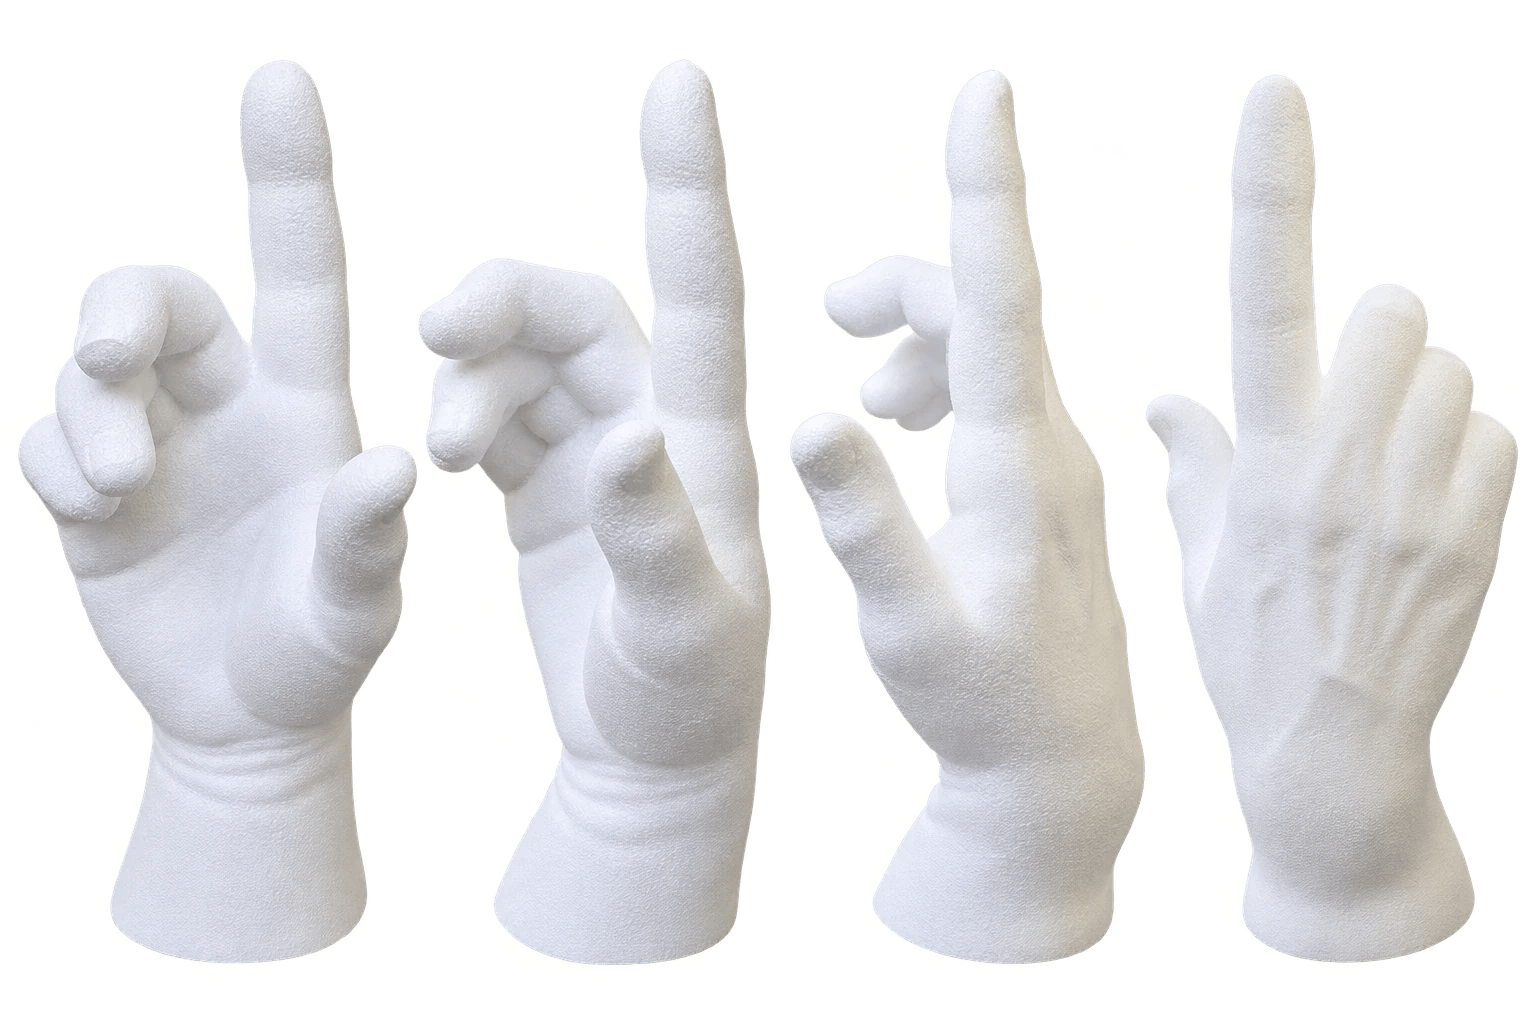
Resultado final: escultura de 1 metro mecanizada con robot KUKA
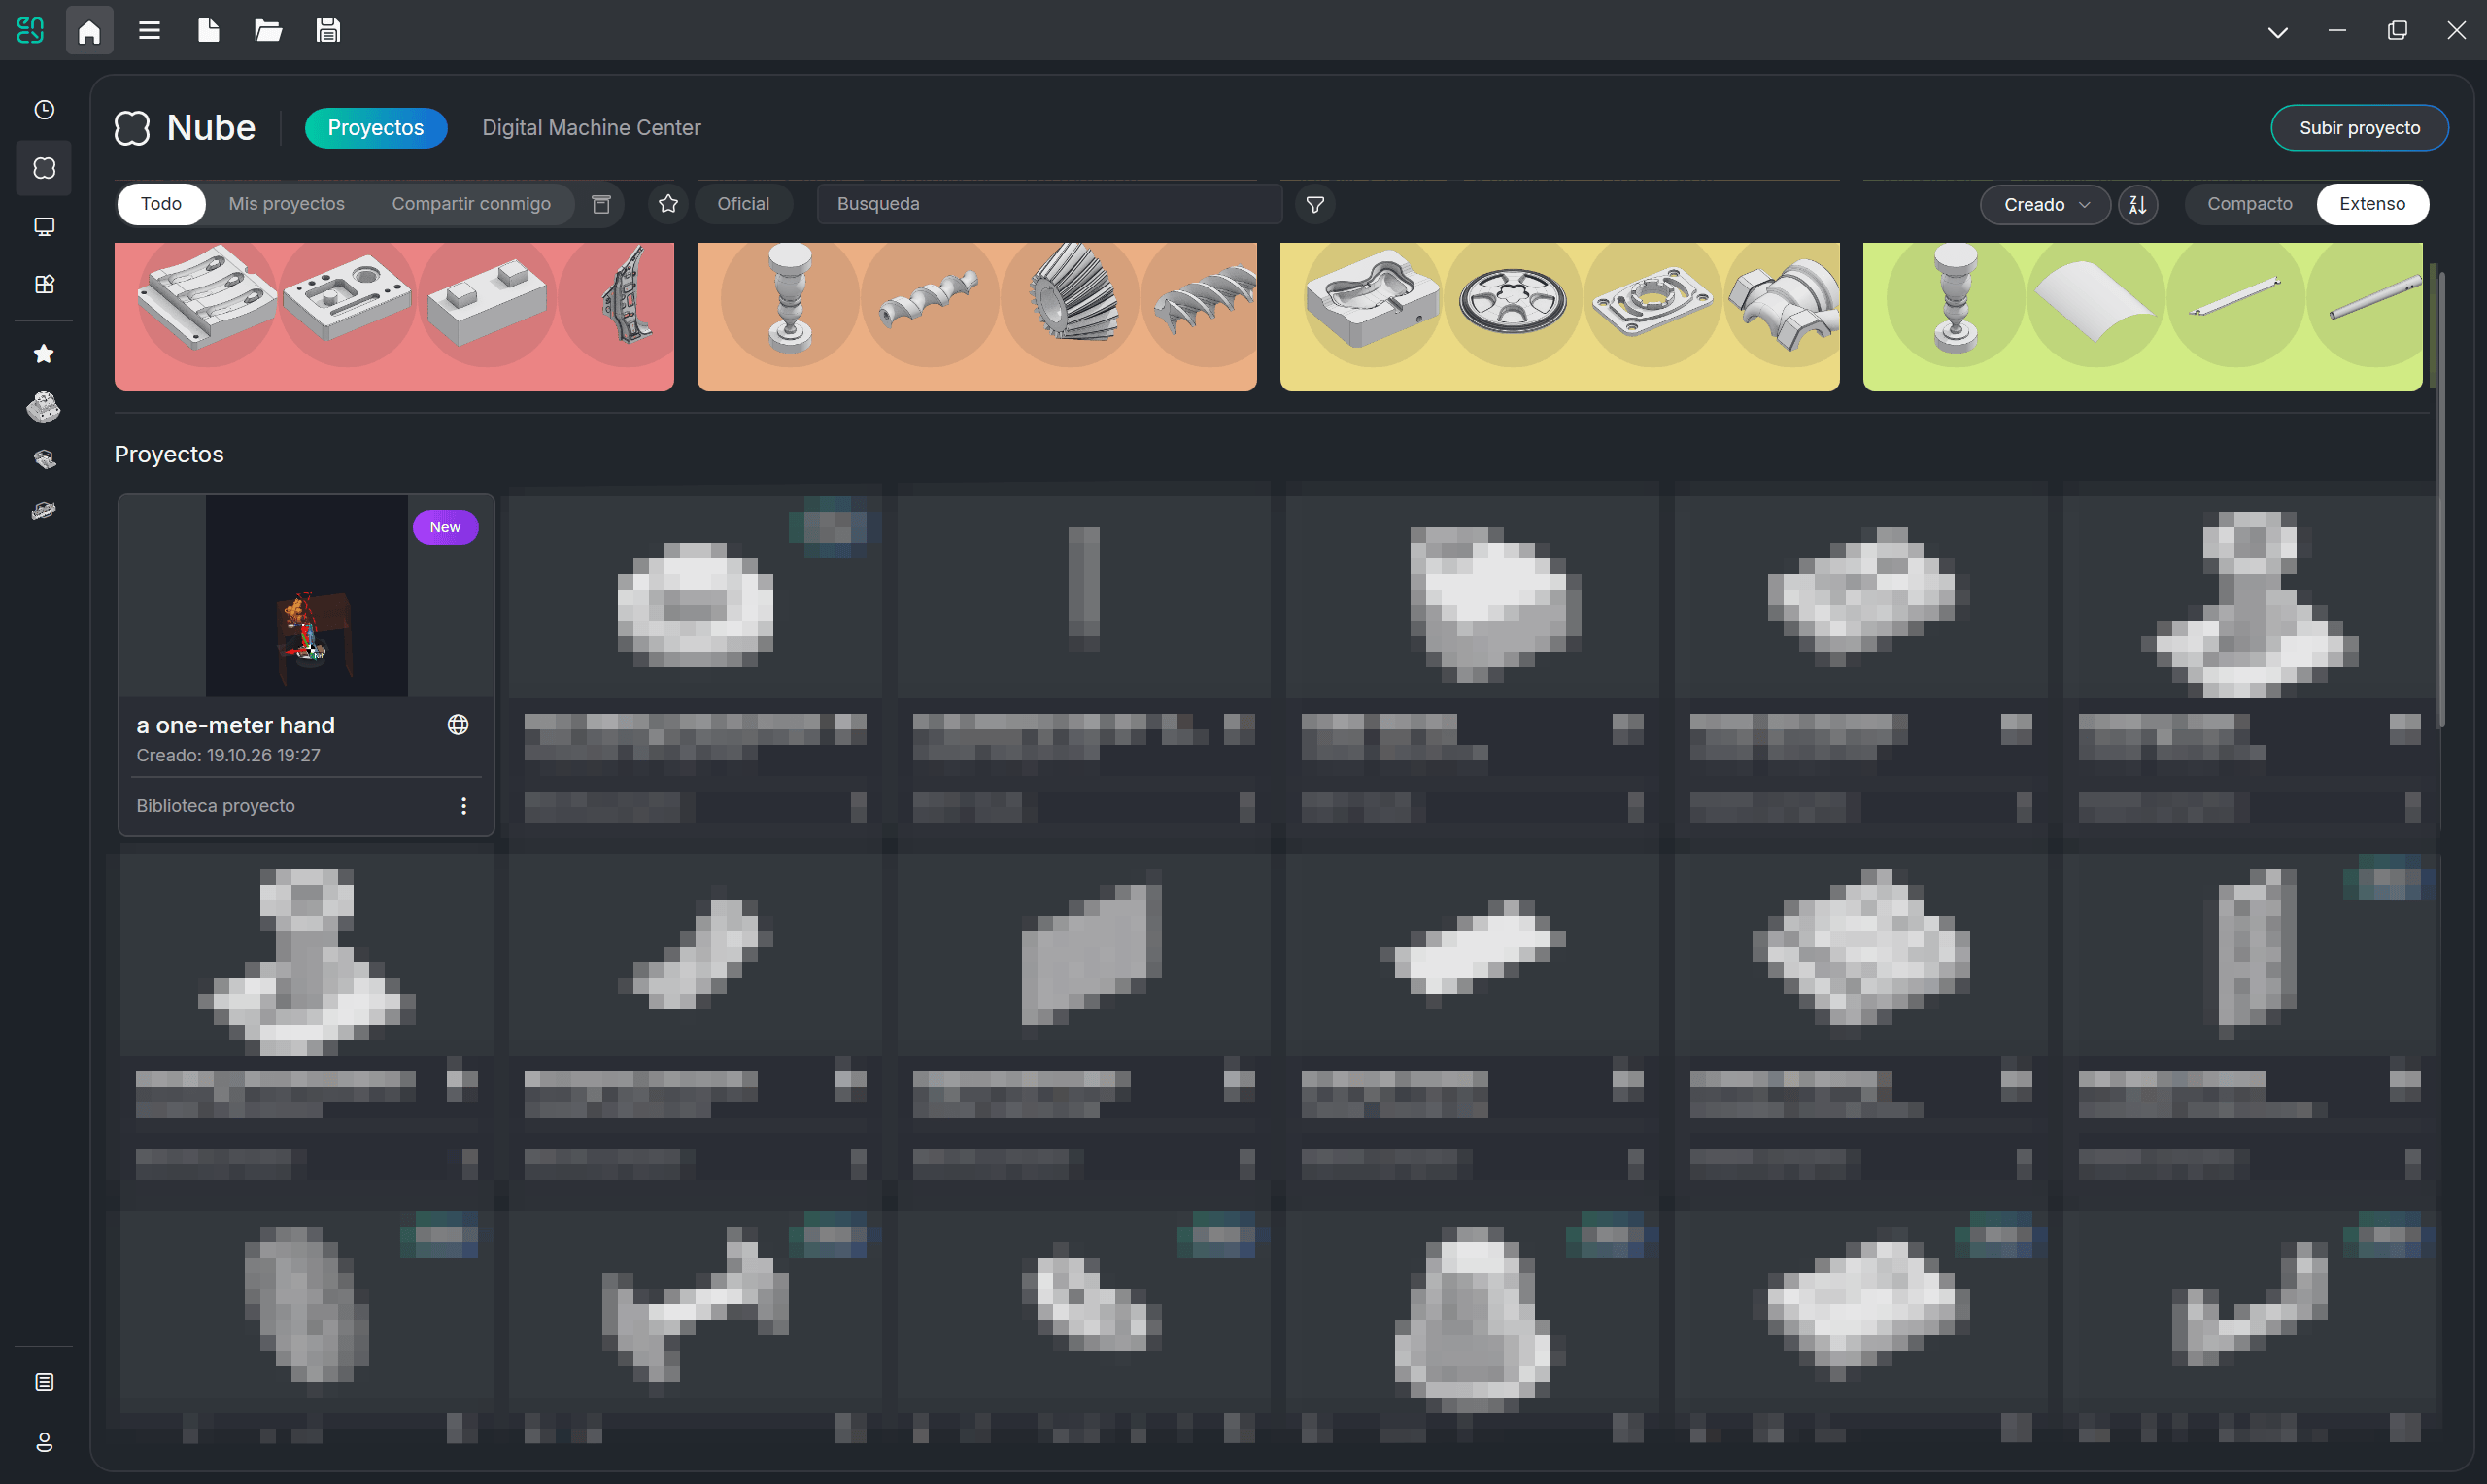
Proyecto disponible en la nube de ENCY Robot
Entre los proyectos de la nube de ENCY, bajo el nombre ‘a one-meter hand‘ está disponible el proyecto completo.
¿Quieres programar tu robot para mecanizar piezas complejas?
Descubre cómo ENCY Robot permite programar, simular y verificar operaciones de fresado con robots industriales.


